

纳博特面向 Robotics Harness 推出具身控制器底座,助力 AI 决策在物理世界闭环
大脑理解世界,小脑稳定执行。面向 Agentic AI 时代,纳博特具身控制器,为具身智能落地提供控制底座。
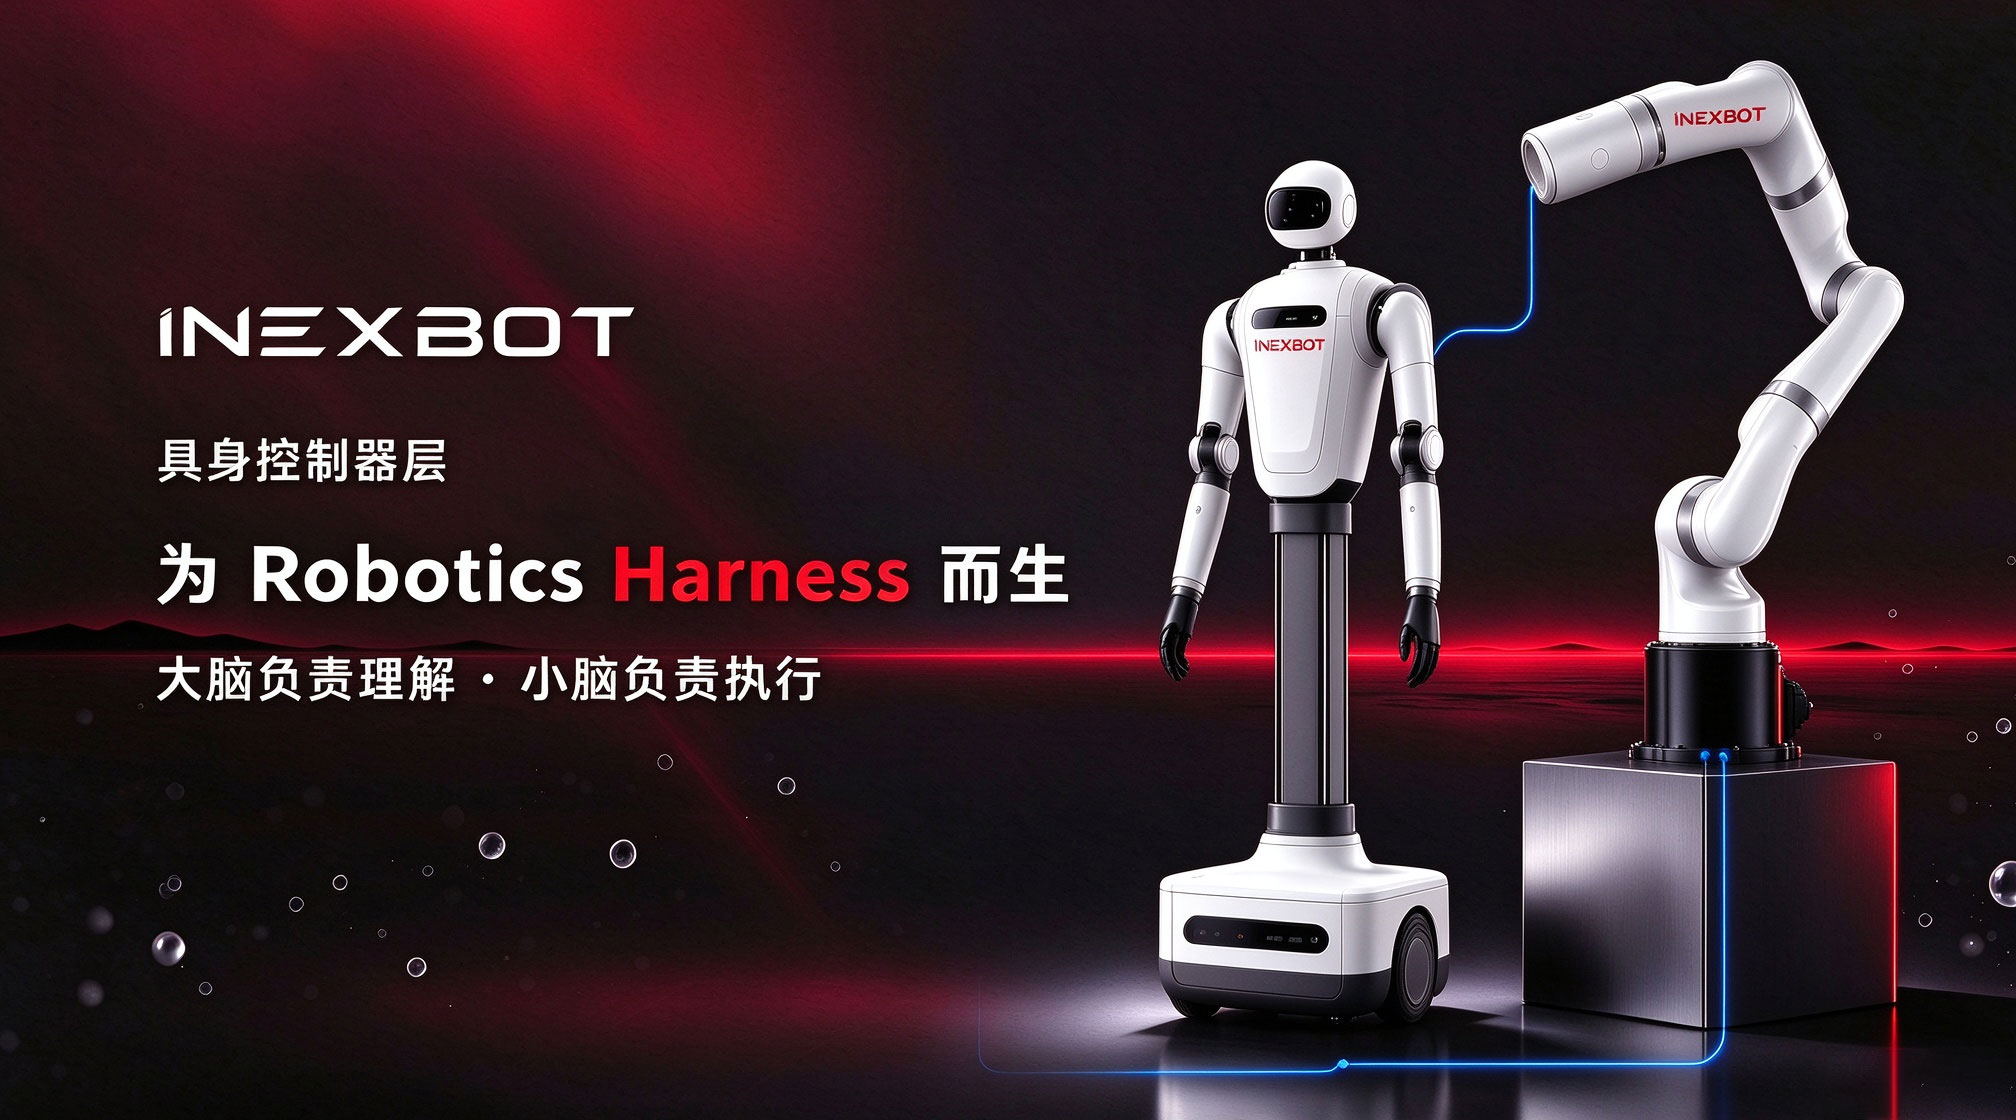
近日,纳博特 iNexBot 发布面向具身智能 Robotics Harness 架构的具身控制器方案,以 C1103 系列机器人控制器为硬件载体,构建具身智能的实时控制层,打通大模型智能决策与机器人真机执行的链路。
在 Robotics Harness 体系中,纳博特具身控制器扮演“小脑”角色,聚焦高频状态回传、遥操作采集、力控与导纳阻抗控制三大核心能力。向上对接上层 AI 智能体,向下驱动机器人执行机构,保障智能模型输出的任务意图,转化为稳定、安全、可工程化的物理动作,同时持续向 AI 层反馈机器人与环境交互的真实状态,完成物理世界闭环。
方案依托 EtherCAT 实时总线与模块化扩展架构,具备开放接口、高实时控制、多维度状态反馈能力,适配协作机器人、工业机器人等多种本体,为 Agentic AI 时代的具身机器人落地提供标准化控制底座。
纳博特持续坚持软件定义控制的技术路线,以运动控制核心能力赋能具身智能产业化落地,助力更多 AI 机器人从仿真走向真实工业场景。
评论0