

C2301 具身人形控制器产品介绍
产品优势
超迷你尺寸
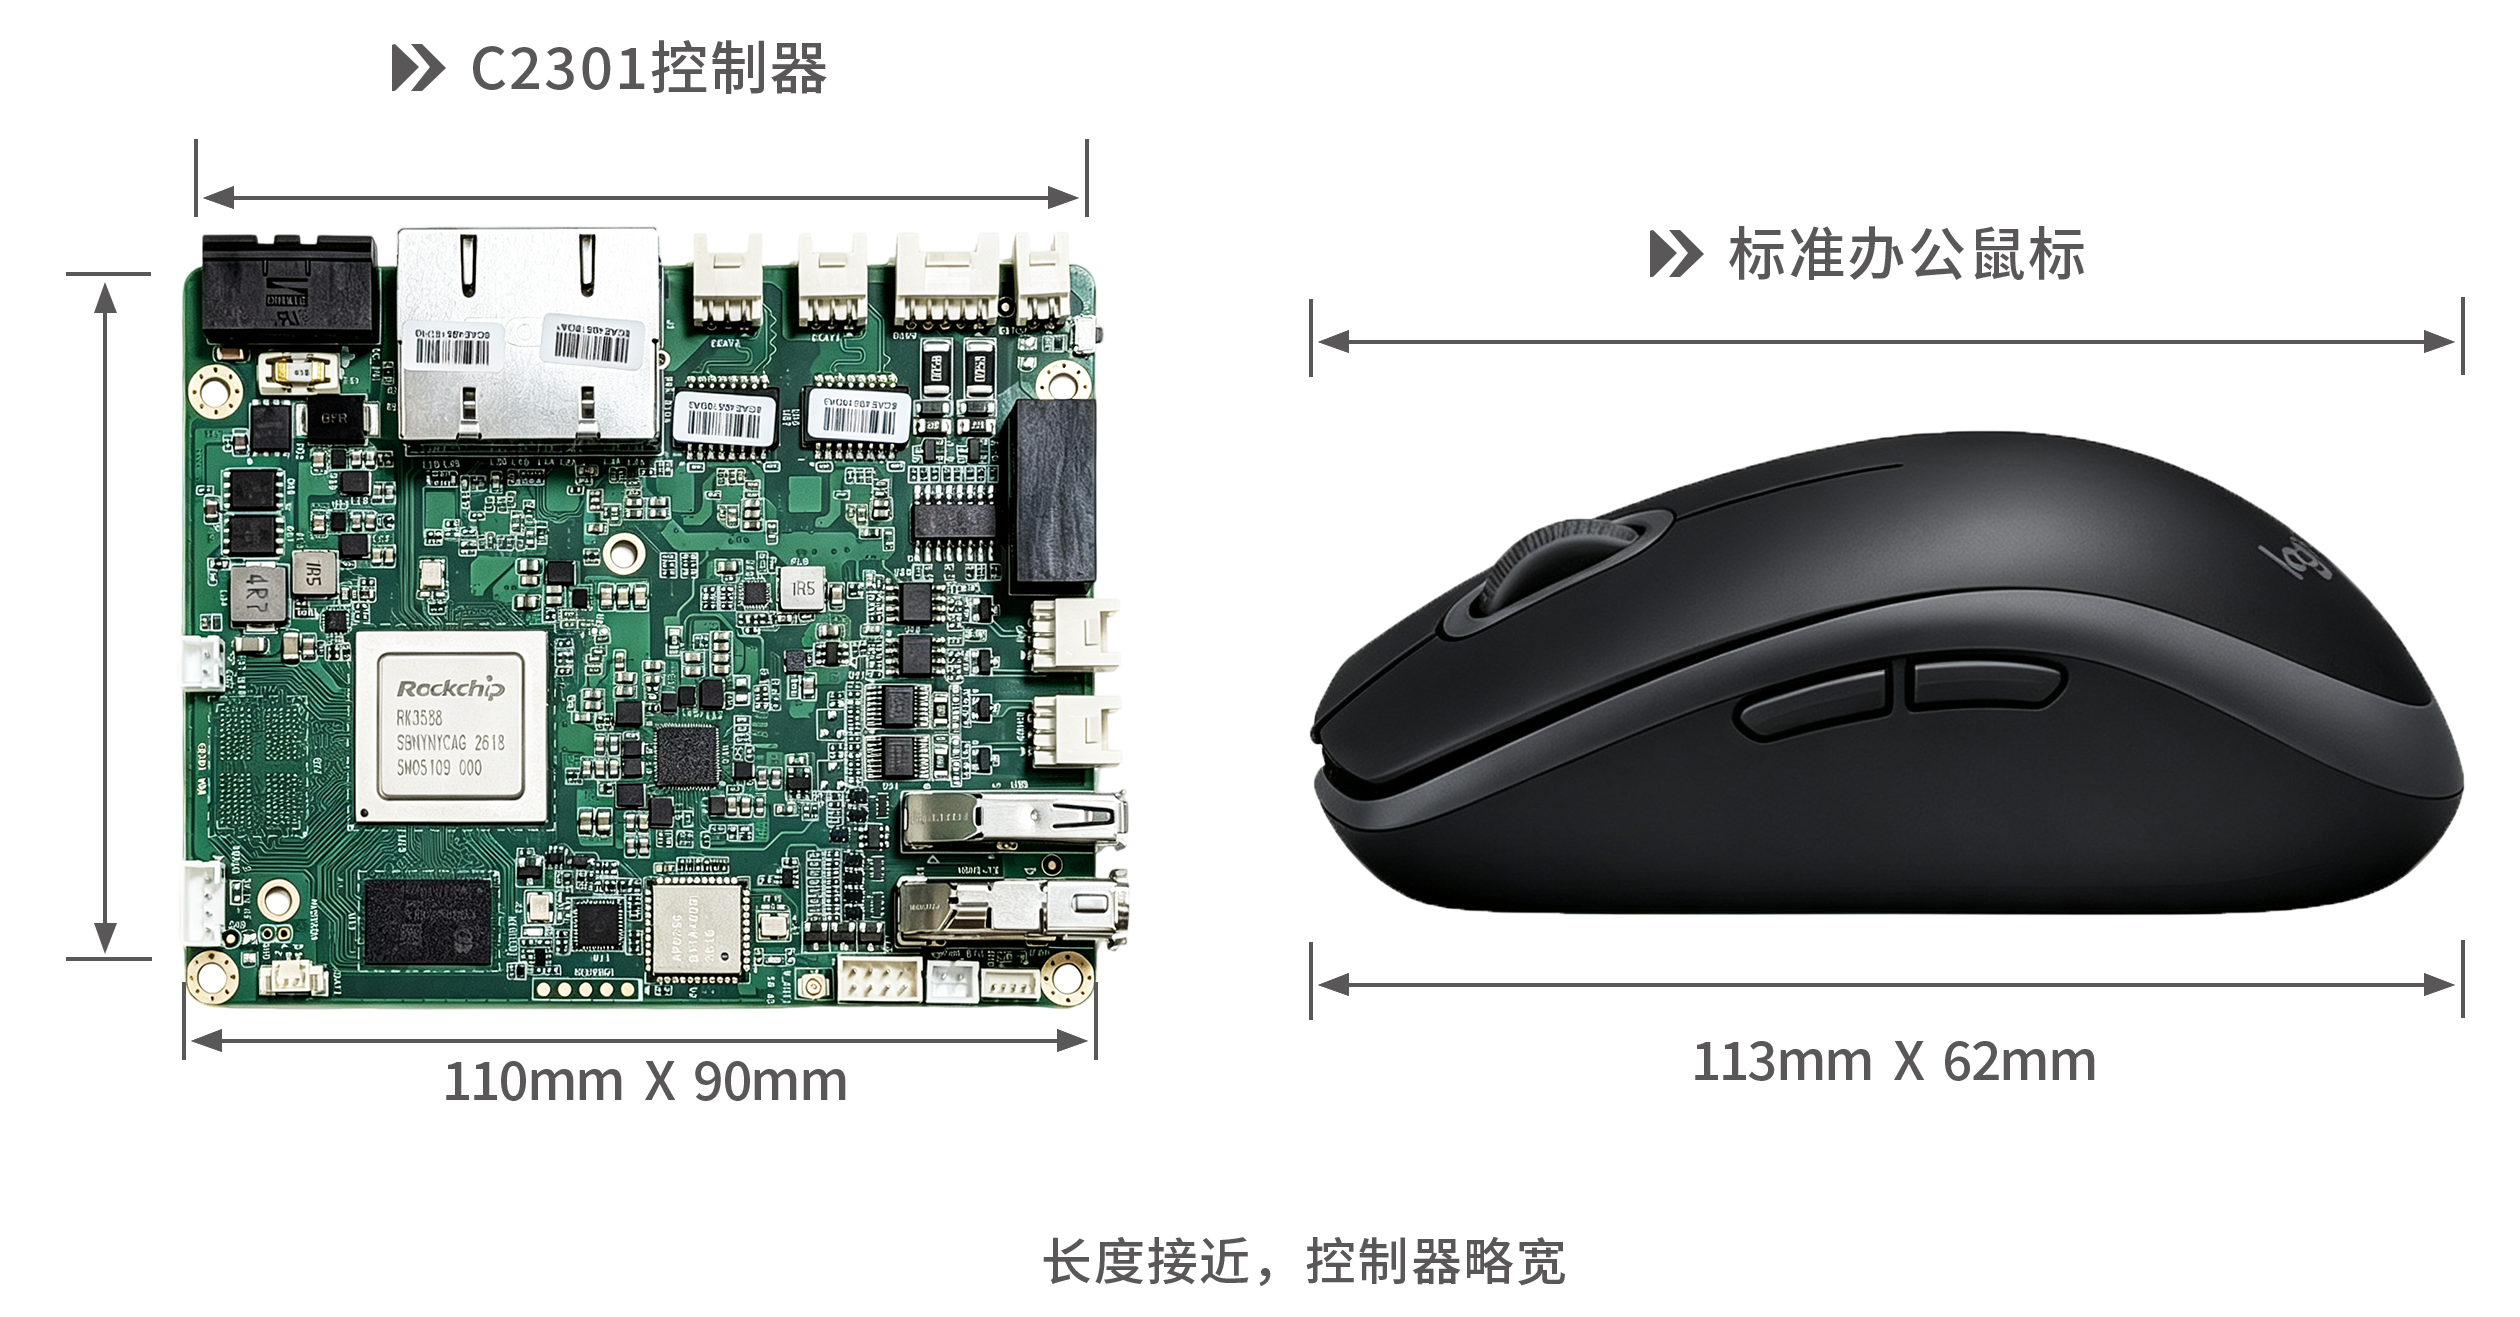
- C2301 控制器外形尺寸≤110×90×45mm,整体大小接近一只标准办公鼠标,但是宽度更宽、厚度更厚,属于小型书本式嵌入式板卡,可轻松装入机器人小电柜内部。
双臂协同控制系统
支持两种双臂配置方案:
- 双六轴协作机器人(2×6 轴)配置
- 双七轴协作机器人(2×7 轴)配置
七轴构型:腕部支持 SRS 结构(球铰‑旋转‑球铰)或十字交叉结构,可根据作业需求灵活选择。
具备高精度轨迹规划和碰撞检测功能。
支持双臂协同作业模式,可实现:
- 对称同步运动
- 非对称协同操作
- 物体交接传递
- 力位混合控制
腰部控制系统
提供多种构型选择:
-
1 轴(旋转)
-
3 轴(X/Y/Z 平移)
-
4 轴(4 个串联关节)
-
6 轴(3 平移 + 3 旋转)
-
支持动态平衡补偿
-
具备负载自适应能力
颈部控制系统
- 单轴旋转设计
- 可扩展为多自由度构型
- 支持视觉跟随功能
底盘控制系统
| 项目 | 说明 |
|---|---|
| 底盘结构 | 双差速轮 + 辅助万向轮 |
| 通讯协议 | CAN 总线,直接控制差速轮 |
灵活的构型配置
适配具身人形机器人多样化本体方案,可对接不同轴数的关节模组; 板载双EtherCAT主站、双CAN‑FD、多路RS485总线,可灵活接入多关节机械臂、底盘、执行器; 对外DH运动学参数开放,上层应用可实现参数配置与在线修改; 硬件接口预留充足,支持串联关节、定制化机器人本体快速适配。
卓越的开放性与兼容性
通信协议:
- EtherCAT(主站)
- Modbus TCP/RTU
- CAN‑FD(兼容CANopen协议)
- OPC‑UA
支持第三方设备接入:
- 轮式底盘(通过CAN‑FD总线)
- 灵巧手(支持Modbus‑TCP、Modbus‑RTU协议)
- 视觉传感器、IMU力感传感器(网口/RS485)
提供标准API接口:
- ROS / ROS2 完整支持
- Python、C++ SDK开发套件
产品功能特点
主控计算平台
- 搭载 Rockchip RK3588 八核处理器(4×Cortex-A76 + 4×Cortex-A55,最高 2.4GHz),算力充裕
- 板载 LPDDR4x 4GB 内存(可选 8/16/32GB),eMMC 32GB 存储(可选 16~256GB)
- 运行 Ubuntu 22.04 + Kernel 6.1 实时内核,兼顾 Linux 开发生态与硬实时性
- 支持 USB 在线烧录,便于现场批量部署与固件升级
工业以太网与运动总线
- 板载 4 路网口:
- 2 路 RJ45 千兆以太网(RTL8211F / RTL8111H,10/100/1000 Mbps)
- 2 路隔离 EtherCAT 工业以太网(Realtek 8111H GbE,HX20028-6Y 连接器)
- EtherCAT 接口电气隔离,可直接连接伺服驱动器与分布式 IO
- 适配人形机器人多关节同步控制场景
串行总线与现场 IO
- 2 路隔离 RS485 串口
- 2 路隔离 CAN FD,可对接关节模组、传感器
- 2 路 DI:湿节点公共端,带硬件滤波
- 4 路 DO:NPN 型,最大 Sink 500mA,响应 <1ms
- DI/DO 光耦隔离等级 3KV / 1kA;有效高电平 15-24V ±20%,有效低电平 0-3V
- 1 路辅助电源输出(从主电引出,0.5A,防反接)
安全回路与人机交互
- 2 组外部急停输入,高组态,短路生效,无源内部处理,1ms 响应
- 对外连接器统一采用 Wafer 防呆接口,降低误接线风险
- 1 × HDMI 2.0 显示输出
- 1 × USB 2.0 + USB 3.0 OTG
- 板载 LED 指示:电源、WiFi、Fault、RUN
- 预留 Debug 串口、电源按键、复位按键、12V 可调速风扇接口
产品规格参数
系统
| 项目 | 参数 |
|---|---|
| 处理器 | Rockchip RK3588,八核:4 × Cortex‑A76 + 4 × Cortex‑A55 NEON,主频最高 2.4GHz |
| 内存 | 板载 LPDDR4x 4GB(标配),可选 8 / 16 / 32GB |
| eMMC | 32GB(标配),可选 16GB ~ 256GB |
| 操作系统 | Ubuntu 22.04,Kernel 6.1 RT(实时内核) |
外部接口
| 项目 | 参数 |
|---|---|
| 网口 | 4 × LAN:2 × RJ45(RTL8211F / RTL8111H,10/100/1000 Mbps);2 × EtherCAT(Realtek 8111H GbE,隔离,HX20028‑6Y 连接器) |
| HDMI | 1 × HDMI 2.0 |
| USB | 1 × USB 2.0 + USB 3.0 OTG,支持在线烧录 |
| 串口 | 2 × COM(RS485,隔离) |
| DIO | 2 路 DI(湿节点公共端,硬件滤波);4 路 DO(NPN,最大 Sink 500mA,响应 <1ms);有效高电平 15 |
| 辅助电源输出 | 1 路,从主电输入引出,负载 0.5A,防反接 |
| 急停 | 2 组外部急停,高组态,短路生效,无源内部处理,响应 1ms;4pin,Wafer 防呆接口 |
| CAN | 2 × CAN FD,带隔离电路;Wafer 防呆接口 |
| DC 输入 | 1 × 2Pin,18~36V DC |
内部接口
| 项目 | 参数 |
|---|---|
| LED | 2 × 4P Wafer:电源、WiFi、Fault、RUN 状态指示 |
| Debug | 1 × 4P Wafer,串口 Debug |
| 电源按键 | 1 × 2P Wafer |
| 复位按键 | 1 × 2P Wafer |
| 风扇 | 1 × 4P Wafer,12V 可调速 |
电源与保护
| 项目 | 参数 |
|---|---|
| 输入电压 | 18~36V DC |
| 保护功能 | 电源防反接、过流保护、过压保护、欠压保护 |
机构与环境
| 项目 | 参数 |
|---|---|
| 安装方式 | 书本式安装 + 桌面安装 |
| 外观尺寸 | ≤ 110 × 90 × 45 mm |
| 工作温度 | -10℃ ~ +60℃ |
| 存储温度 | -40℃ ~ +85℃ |
| 相对湿度 | 5% ~ 95%,非凝结 |
| 随机振动 | 5~500Hz,1Grms(运行) |
| 正弦振动 | 5~500Hz,2Grms(运行) |
对外接口引脚定义
| 接口 | 引脚 | 信号 | 连接器 |
|---|---|---|---|
| 电源接口 | 1 | 24V+ | 3.5mm 绿色端子,90° |
| 电源接口 | 2 | GND | 3.5mm 绿色端子,90° |
| EtherCAT | 1 | TX+ | PHB2.0‑2×3PWZDK |
| EtherCAT | 2 | TX‑ | PHB2.0‑2×3PWZDK |
| EtherCAT | 3 | RX+ | PHB2.0‑2×3PWZDK |
| EtherCAT | 4 | RX‑ | PHB2.0‑2×3PWZDK |
| EtherCAT | 5 | PE | PHB2.0‑2×3PWZDK |
| EtherCAT | 6 | — | PHB2.0‑2×3PWZDK |
| DIO | 1 | DO1 | PHB2.0‑2×5PWZDK |
| DIO | 2 | DI1 | PHB2.0‑2×5PWZDK |
| DIO | 3 | DO2 | PHB2.0‑2×5PWZDK |
| DIO | 4 | DI2 | PHB2.0‑2×5PWZDK |
| DIO | 5 | DO3 | PHB2.0‑2×5PWZDK |
| DIO | 6 | DI_COM | PHB2.0‑2×5PWZDK |
| DIO | 7 | DO4 | PHB2.0‑2×5PWZDK |
| DIO | 8 | GND_ISO | PHB2.0‑2×5PWZDK |
| DIO | 9 | GND_ISO | PHB2.0‑2×5PWZDK |
| DIO | 10 | 24V | PHB2.0‑2×5PWZDK |
| 急停 | 1 | STOP1+ | PHB2.0‑2×2PWZDK |
| 急停 | 2 | STOP2+ | PHB2.0‑2×2PWZDK |
| 急停 | 3 | STOP1‑ | PHB2.0‑2×2PWZDK |
| 急停 | 4 | STOP2‑ | PHB2.0‑2×2PWZDK |
| RS485 | 1 | A1 | PHB2.0‑2×3PWZDK |
| RS485 | 2 | A2 | PHB2.0‑2×3PWZDK |
| RS485 | 3 | B1 | PHB2.0‑2×3PWZDK |
| RS485 | 4 | B2 | PHB2.0‑2×3PWZDK |
| RS485 | 5 | GND_ISO | PHB2.0‑2×3PWZDK |
| RS485 | 6 | GND_ISO | PHB2.0‑2×3PWZDK |
| CAN | 1 | CAN1+ | PHB2.0‑2×3PWZDK |
| CAN | 2 | CAN2+ | PHB2.0‑2×3PWZDK |
| CAN | 3 | CAN1‑ | PHB2.0‑2×3PWZDK |
| CAN | 4 | CAN2‑ | PHB2.0‑2×3PWZDK |
| CAN | 5 | GND_ISO | PHB2.0‑2×3PWZDK |
| CAN | 6 | GND_ISO | PHB2.0‑2×3PWZDK |
| Debug | 1 | NC | PH‑4A |
| Debug | 2 | UART_TX_3.3V | PH‑4A |
| Debug | 3 | UART_RX_3.3V | PH‑4A |
| Debug | 4 | GND | PH‑4A |
| PWR BTN | 1 | PWR_BT | PH‑2A |
| PWR BTN | 2 | GND | PH‑2A |
| RST BTN | 1 | RST_BT | PH‑2A |
| RST BTN | 2 | GND | PH‑2A |
| FAN | 1 | FAN_PWM | WAFER‑MX1.25‑4PZZ |
| FAN | 2 | FAN_EN | WAFER‑MX1.25‑4PZZ |
| FAN | 3 | 12V | WAFER‑MX1.25‑4PZZ |
| FAN | 4 | GND | WAFER‑MX1.25‑4PZZ |
| LED | 1 | LED_WIFI‑ | PHD2.0‑2×4PZZMS |
| LED | 2 | LED_WIFI+ | PHD2.0‑2×4PZZMS |
| LED | 3 | LED_FAULT‑ | PHD2.0‑2×4PZZMS |
| LED | 4 | LED_FAULT+ | PHD2.0‑2×4PZZMS |
| LED | 5 | POWER‑ | PHD2.0‑2×4PZZMS |
| LED | 6 | POWER+ | PHD2.0‑2×4PZZMS |
| LED | 7 | LED_SYSTEM_RUN‑ | PHD2.0‑2×4PZZMS |
| LED | 8 | LED_SYSTEM_RUN+ | PHD2.0‑2×4PZZMS |