

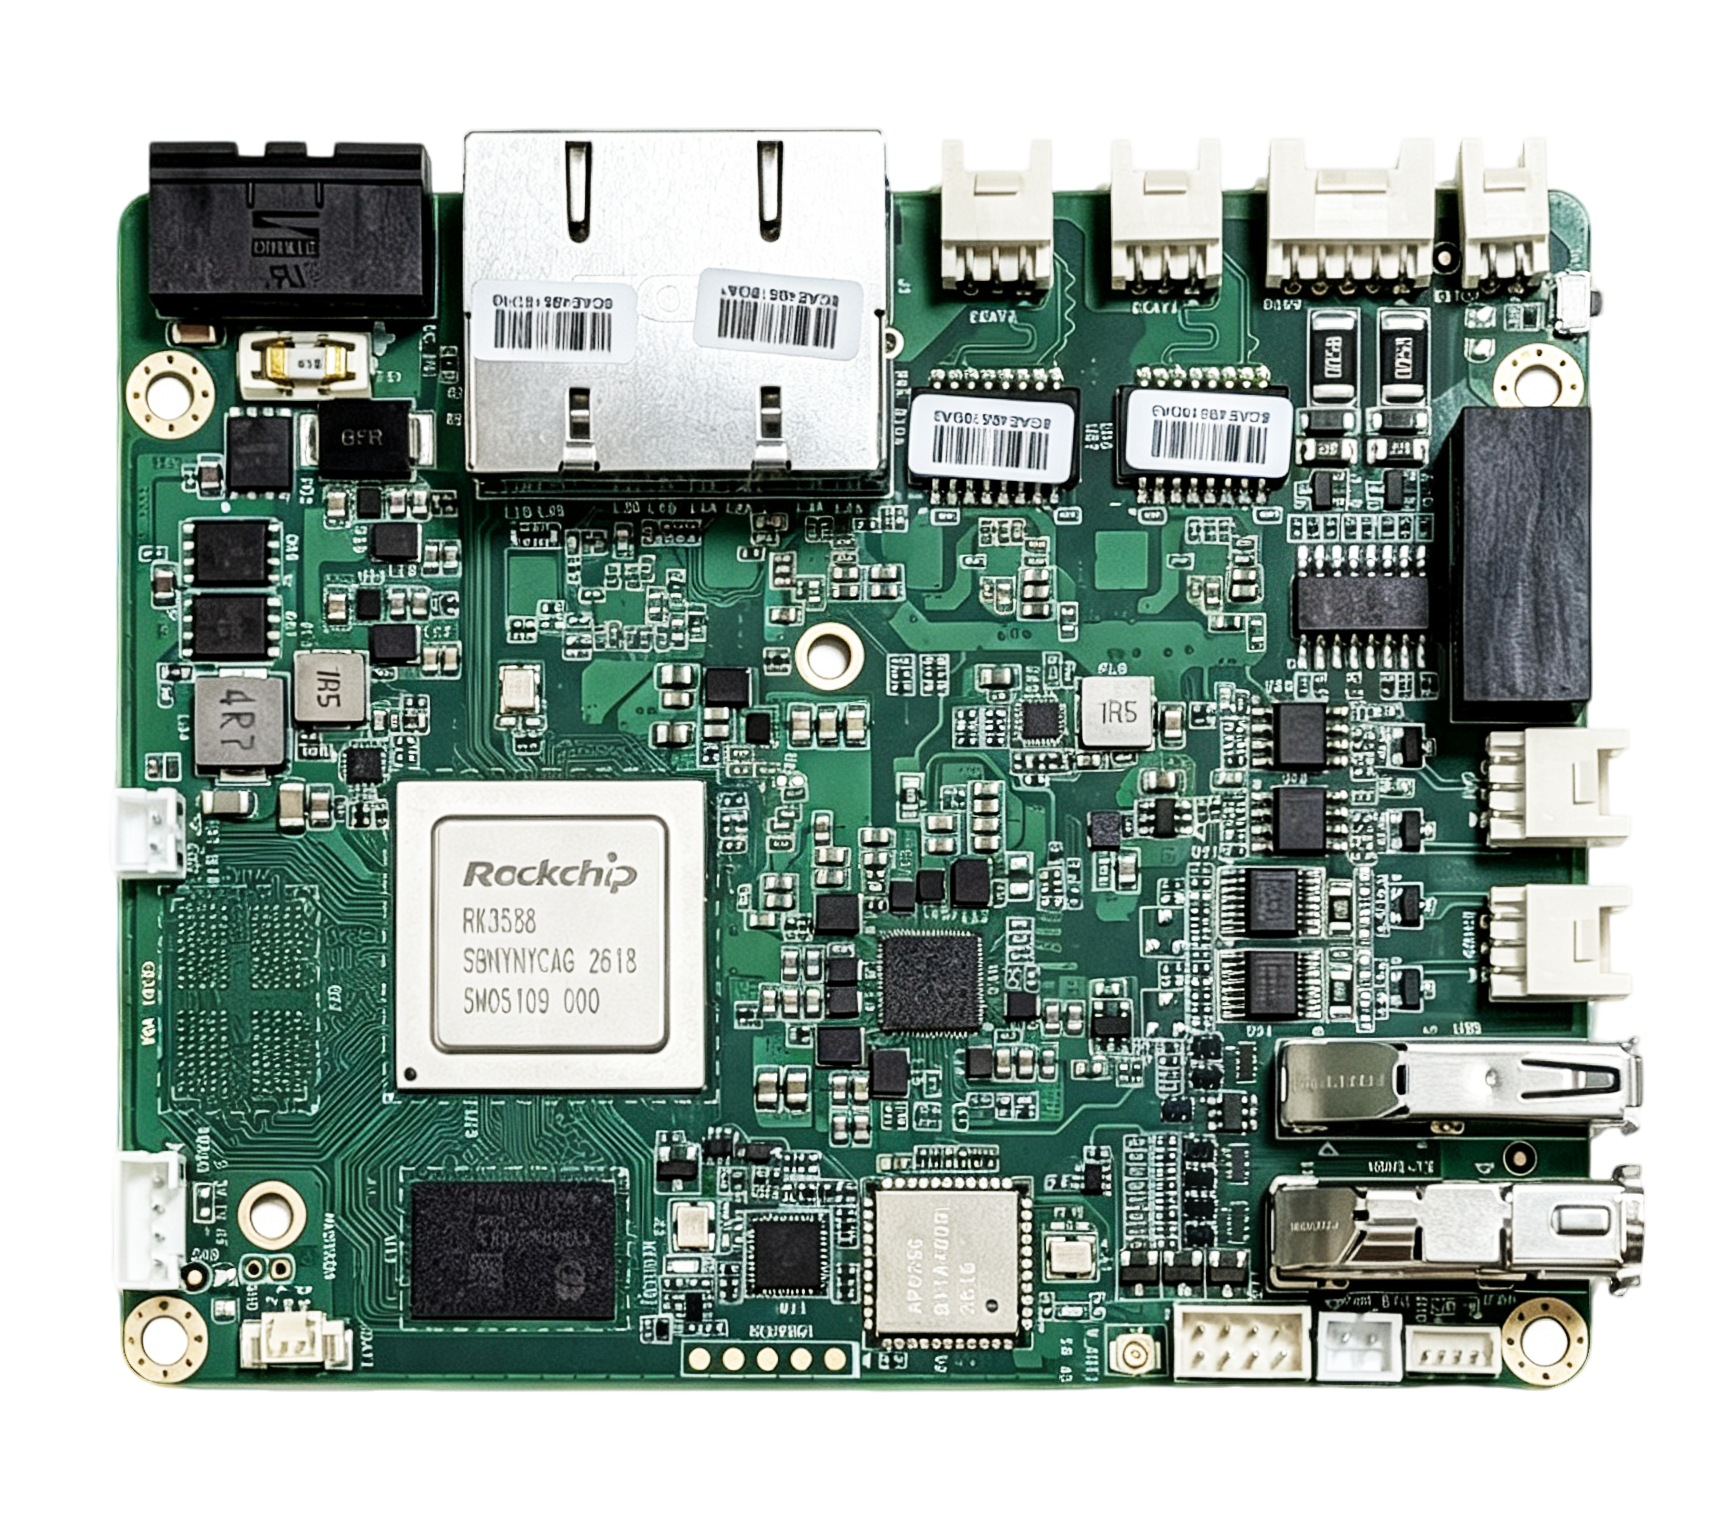
C2301 具身人形控制器产品介绍
产品优势
强劲性能
C2301 采用 Rockchip RK3588 八核处理器,4 颗 Cortex‑A76 + 4 颗 Cortex‑A55,主频最高 2.4GHz,算力充裕,可同时承担上层运动规划与底层实时控制任务。
该控制器搭载板载 LPDDR4x 内存(标配 4GB,可选 8/16/32GB)与 eMMC 存储(标配 32GB,可选 16~256GB),运行 Ubuntu 22.04 + Kernel 6.1 实时内核,在保证 Linux 开发生态便利性的同时,具备毫秒级硬实时响应能力,是具身人形机器人"小脑"的理想主控平台。
丰富接口
板载 4 路网口:2 路 RJ45 千兆以太网(RTL8211F / RTL8111H),2 路隔离 EtherCAT 工业以太网,可直接连接伺服驱动器与分布式 IO,实现多关节同步运动控制。
除以太网外,还提供 2 路隔离 CAN FD、2 路隔离 RS485 串口、2 路 DI(带硬件滤波、默认湿节点)、4 路 NPN 型 DO(最大 Sink 500mA,响应 <1ms)、2 组外部安全急停回路(短路生效、1ms 响应),以及 HDMI 2.0、USB 2.0 / USB 3.0 OTG(支持在线烧录)。
丰富的接口种类和总线协议,使 C2301 能够直接对接人形机器人的关节模组、六维力传感器、IMU、激光雷达、相机等外设,无需额外扩展模块即可构成一套完整的机器人控制节点。
安全可靠
C2301 采用 18~36V DC 宽压工业供电,输入端具备防反接、过流、过压、欠压多重保护;DI/DO、RS485、CAN FD、EtherCAT 对外接口均做隔离处理,数字量输出通道达到 3KV/1kA 光耦隔离等级。
板载 2 组独立外部急停回路,短路生效、内部处理,1ms 内响应;所有对外连接器采用 Wafer 防呆接口,降低现场接线误操作风险。整卡工作温度 -10℃ ~ +60℃,存储温度 -40℃ ~ +85℃,可承受 5500Hz / 1Grms 随机振动与 5500Hz / 2Grms 正弦振动,适配工厂车间与机器人本体上的复杂工况。
紧凑布局
整板尺寸控制在 110 × 90 × 45mm 以内,支持书本式与桌面式两种安装方式,可直接嵌入机器人本体电柜或小型设备内部。
对外接口沿板边整齐排布,电源、EtherCAT、DIO、急停、485、CAN、Debug 各自独立成组,工程师接线时一目了然,大幅降低调试与维护难度。板载 RUN / Fault / 电源 / WiFi 状态指示灯与可调速风扇接口,进一步方便现场运维。
产品规格参数
系统
| 项目 | 参数 |
|---|---|
| 处理器 | Rockchip RK3588,八核:4 × Cortex‑A76 + 4 × Cortex‑A55 NEON,主频最高 2.4GHz |
| 内存 | 板载 LPDDR4x 4GB(标配),可选 8 / 16 / 32GB |
| eMMC | 32GB(标配),可选 16GB ~ 256GB |
| 操作系统 | Ubuntu 22.04,Kernel 6.1 RT(实时内核) |
外部接口
| 项目 | 参数 |
|---|---|
| 网口 | 4 × LAN:2 × RJ45(RTL8211F / RTL8111H,10/100/1000 Mbps);2 × EtherCAT(Realtek 8111H GbE,隔离,HX20028‑6Y 连接器) |
| HDMI | 1 × HDMI 2.0 |
| USB | 1 × USB 2.0 + USB 3.0 OTG,支持在线烧录 |
| 串口 | 2 × COM(RS485,隔离) |
| DIO | 2 路 DI(湿节点公共端,硬件滤波);4 路 DO(NPN,最大 Sink 500mA,响应 <1ms);有效高电平 15 |
| 辅助电源输出 | 1 路,从主电输入引出,负载 0.5A,防反接 |
| 急停 | 2 组外部急停,高组态,短路生效,无源内部处理,响应 1ms;4pin,Wafer 防呆接口 |
| CAN | 2 × CAN FD,带隔离电路;Wafer 防呆接口 |
| DC 输入 | 1 × 2Pin,18~36V DC |
内部接口
| 项目 | 参数 |
|---|---|
| LED | 2 × 4P Wafer:电源、WiFi、Fault、RUN 状态指示 |
| Debug | 1 × 4P Wafer,串口 Debug |
| 电源按键 | 1 × 2P Wafer |
| 复位按键 | 1 × 2P Wafer |
| 风扇 | 1 × 4P Wafer,12V 可调速 |
电源与保护
| 项目 | 参数 |
|---|---|
| 输入电压 | 18~36V DC |
| 保护功能 | 电源防反接、过流保护、过压保护、欠压保护 |
机构与环境
| 项目 | 参数 |
|---|---|
| 安装方式 | 书本式安装 + 桌面安装 |
| 外观尺寸 | ≤ 110 × 90 × 45 mm |
| 工作温度 | -10℃ ~ +60℃ |
| 存储温度 | -40℃ ~ +85℃ |
| 相对湿度 | 5% ~ 95%,非凝结 |
| 随机振动 | 5~500Hz,1Grms(运行) |
| 正弦振动 | 5~500Hz,2Grms(运行) |
对外接口引脚定义
| 接口 | 引脚 | 信号 | 连接器 | 备注 |
|---|---|---|---|---|
| 电源接口 | 1 | 24V+ | 3.5mm 绿色端子,90° | — |
| 电源接口 | 2 | GND | 3.5mm 绿色端子,90° | — |
| EtherCAT | 1 | TX+ | PHB2.0‑2×3PWZDK | SHOU HAN |
| EtherCAT | 2 | TX‑ | PHB2.0‑2×3PWZDK | SHOU HAN |
| EtherCAT | 3 | RX+ | PHB2.0‑2×3PWZDK | SHOU HAN |
| EtherCAT | 4 | RX‑ | PHB2.0‑2×3PWZDK | SHOU HAN |
| EtherCAT | 5 | PE | PHB2.0‑2×3PWZDK | SHOU HAN |
| EtherCAT | 6 | — | PHB2.0‑2×3PWZDK | SHOU HAN |
| DIO | 1 | DO1 | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 2 | DI1 | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 3 | DO2 | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 4 | DI2 | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 5 | DO3 | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 6 | DI_COM | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 7 | DO4 | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 8 | GND_ISO | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 9 | GND_ISO | PHB2.0‑2×5PWZDK | SHOU HAN |
| DIO | 10 | 24V | PHB2.0‑2×5PWZDK | SHOU HAN |
| 急停 | 1 | STOP1+ | PHB2.0‑2×2PWZDK | SHOU HAN |
| 急停 | 2 | STOP2+ | PHB2.0‑2×2PWZDK | SHOU HAN |
| 急停 | 3 | STOP1‑ | PHB2.0‑2×2PWZDK | SHOU HAN |
| 急停 | 4 | STOP2‑ | PHB2.0‑2×2PWZDK | SHOU HAN |
| RS485 | 1 | A1 | PHB2.0‑2×3PWZDK | SHOU HAN |
| RS485 | 2 | A2 | PHB2.0‑2×3PWZDK | SHOU HAN |
| RS485 | 3 | B1 | PHB2.0‑2×3PWZDK | SHOU HAN |
| RS485 | 4 | B2 | PHB2.0‑2×3PWZDK | SHOU HAN |
| RS485 | 5 | GND_ISO | PHB2.0‑2×3PWZDK | SHOU HAN |
| RS485 | 6 | GND_ISO | PHB2.0‑2×3PWZDK | SHOU HAN |
| CAN | 1 | CAN1+ | PHB2.0‑2×3PWZDK | SHOU HAN |
| CAN | 2 | CAN2+ | PHB2.0‑2×3PWZDK | SHOU HAN |
| CAN | 3 | CAN1‑ | PHB2.0‑2×3PWZDK | SHOU HAN |
| CAN | 4 | CAN2‑ | PHB2.0‑2×3PWZDK | SHOU HAN |
| CAN | 5 | GND_ISO | PHB2.0‑2×3PWZDK | SHOU HAN |
| CAN | 6 | GND_ISO | PHB2.0‑2×3PWZDK | SHOU HAN |
| Debug | 1 | NC | PH‑4A | HCTL |
| Debug | 2 | UART_TX_3.3V | PH‑4A | HCTL |
| Debug | 3 | UART_RX_3.3V | PH‑4A | HCTL |
| Debug | 4 | GND | PH‑4A | HCTL |
| PWR BTN | 1 | PWR_BT | PH‑2A | KD |
| PWR BTN | 2 | GND | PH‑2A | KD |
| RST BTN | 1 | RST_BT | PH‑2A | KD |
| RST BTN | 2 | GND | PH‑2A | KD |
| FAN | 1 | FAN_PWM | WAFER‑MX1.25‑4PZZ | XUNPU |
| FAN | 2 | FAN_EN | WAFER‑MX1.25‑4PZZ | XUNPU |
| FAN | 3 | 12V | WAFER‑MX1.25‑4PZZ | XUNPU |
| FAN | 4 | GND | WAFER‑MX1.25‑4PZZ | XUNPU |
| LED | 1 | LED_WIFI‑ | PHD2.0‑2×4PZZMS | SHOU HAN |
| LED | 2 | LED_WIFI+ | PHD2.0‑2×4PZZMS | SHOU HAN |
| LED | 3 | LED_FAULT‑ | PHD2.0‑2×4PZZMS | SHOU HAN |
| LED | 4 | LED_FAULT+ | PHD2.0‑2×4PZZMS | SHOU HAN |
| LED | 5 | POWER‑ | PHD2.0‑2×4PZZMS | SHOU HAN |
| LED | 6 | POWER+ | PHD2.0‑2×4PZZMS | SHOU HAN |
| LED | 7 | LED_SYSTEM_RUN‑ | PHD2.0‑2×4PZZMS | SHOU HAN |
| LED | 8 | LED_SYSTEM_RUN+ | PHD2.0‑2×4PZZMS | SHOU HAN |